
温馨提示:此页面服务由第三方为您提供,交易前请仔细核对商家真实资质,勿信夸张宣传和承诺,勿轻易相信预付定金、汇款等交易方式; 此页面所发布文字及图片均由网民自行发布,如有侵权请联系发布者删除。
佛山Schneider伺服驱动器维修中心,佛山Schneider伺服电机维修中心,顺德Schneider伺服驱动器维修中心,顺德Schneider伺服电机维修中心,南海Schneider伺服维修中心,南海Schneider伺服电机维修中心
佛山腾鸣自动化控制设备有限公司一直致力于工控产品维修,机电一体化设备维护,系统设计改造。具有一批专业知识扎实,实践经验丰富,毕业于华南理工大学、广东工业大学高等院校的维修技术精 英。维修服务过的企业,遍布全国。我们专业维修张力传感器、称重传感器、流量计、变频器、直流调速器、PLC、触摸屏、伺服控制器、工控机、软启动器、UPS不间断电源等各种工业仪器。我们有大量工控产品配件,与合作客户长期维护服务,能快速维修客户故障,价格实惠。我们有大量二手PLC,伺服驱动器,变频器,直流调速器,变频器,触摸屏等工控产品出售,欢迎电询。
鲍米勒伺服维修、PARKER伺服维修、施耐德伺服维修、ct伺服维修、力士乐伺服维修、安川伺服维修、MOOG伺服维修、LUST伺服维修、三菱伺服维修、西门子伺服维修、AB罗克韦尔伺服维修、三洋伺服维修、松下伺服驱动、科尔摩根伺服维修、SEW伺服维修、器维修、ACS伺服维修、DEMAG伺服维修、B&R伺服维修、AMK伺服维修、太平洋伺服维修、NIKKI伺服维修、富士伺服维修、Baumuller伺服维修、EMERSON伺服维修、Schneider伺服维修、bosch rexroth伺服维修、yaskawa伺服维修、mitsubishi伺服维修、siemens伺服维修、Kollmorgen伺服维修、SANYO伺服维修、panasonic伺服维修、 YOKOGAWA伺服维修、PACIFIC SCIENTIFIC伺服维修、FUJI伺服维修、galil运动控制卡维修、库卡KUKA伺服维修、OSAI伺服维修、横河伺服维修、艾默生伺服维修、派克伺服维修、LENZE伺服维修、ELAU伺服维修、NORGREN伺服维修、BALDOR伺服维修、瑞恩伺服维修、RELIANCE ELECTRIC伺服维修、RELIANCE伺服维修、API CONTROLS伺服维修、ABB伺服维修、TRUMPF伺服驱动器维修
Schneider伺服维修常见故障:上电无显示,上电过电压报警,上电过电流报警,编码器故障,模块损坏,参数错误等故障。
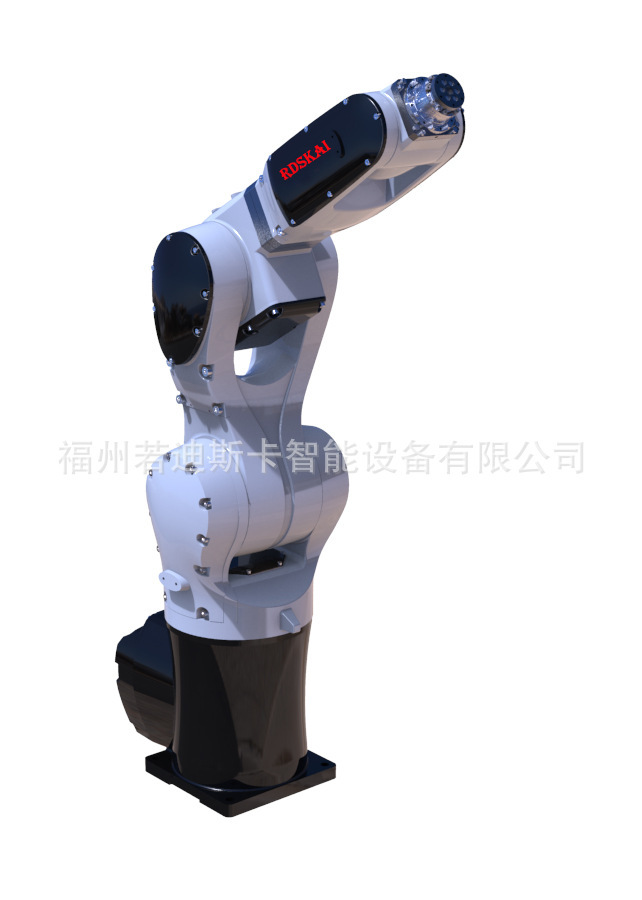
机器人是一个在三维空间具有较多自由度的,并能实现诸多拟人动作和功能的机器,而工业机器人则是在工业生产上应用的机器人。它的特点是:可编程、拟人化、通用性、机电一体化。
·机械结构系统:由机身、手臂、机械手末端工具三大件组成的一个多自由度的机械系统。
·感受系统:由内部传感器模块和外部传感器模块组成 获取内部和外部环境状态的信息。
·机器人&环境交互系统:实现工业机器人与外部环境中的设备相互联系和协调的系统。
·控制系统:根据机器人的作业指令*以及从传感器反馈回来的信号支配机器人的执行机构去完成规定的运动和功能。
3.什么是机器人的自由度?机器人位置操作需要几个自由度?姿态操作需要几个自由度?
自由度是指机器人所具有的独立坐标轴运动的数目,不应包括手爪(末端工具)的开合自由度,在三维空间中描述一个物体的位置和姿态需要六个自由度,位置操作需要3个自由度(腰、肩、肘),姿态操作需要3个自由度(俯仰、偏航、侧滚)。
工业机器人的自由度是根据其用途而设计的,可能小于6个自由度,也可能大于6个自由度。
机身是支承臂部的部件,一般实现升降回转和俯仰等运动,机身设计时要有足够的刚度和稳定性;运动要灵活,升降运动的导套长度不宜过短,避免发生卡死现象,一般要有导向装置;结构布置要合理臂部是支承腕部手部和工件的静动载荷的部件,尤其高速运动时将产生较大的惯性力,引起冲击,影响定位的准确性。
设计臂部时要注意刚度要求高,导向性好,重量轻,运动要平稳,定位精度要高。其它传动系统应尽量简短以提高传动精度和效率;各部件布置要合理,操作维护要方便;特殊情况特殊考虑,在高温环境中应考虑热辐射的影响腐蚀性环境中应考虑防腐蚀问题。危险环境应考虑防暴问题。
6.手腕上的自由度主要起什么作用?如果要求手部能处于空间任意方向则手腕应具有什么样的自由度?
手腕上的自由度主要是实现手部所期望的姿态。为了使手部能处于空间任意方向,要求腕部能实现对空间三个坐标轴X Y Z的转动。即具有翻转俯仰和偏转三个自由度。
机器人手部是用来握持工件或工具的部件,是一个独立的部件,可以有手爪也可以是专用工具。
·喷吸式吸盘。利用伯努利效应产生负压,流体速度加快时,物体与流体接触的界面上的压力会减少,反之压力会增加。借助压缩空气和真空发生器无需专用真空泵;
·挤气负压式吸盘。靠机械作用实现真空和释放真空,无需真空泵系统也不需要压缩空气,气源经济方便但可靠性稍差。
·操作力。液压可得到很大的直线运动力和回转力,抓取重量1000到8000N;气压可得到较小的直线运动力和回转力,抓取重量小于300N。
·传动性能。液压压缩性小传动平稳,无冲击,基本上无传动滞后现象,反映灵敏运动速度*达2m/s;气压压缩空气粘度小管路损失小流速大可达较高速度但高速时平稳性差冲击较严重通常汽缸50到500mm/s。
·控制性能。液压压力和流量均容易控制,可无极调速通过调节;气压低速不易控制,难准确定位,一般不做伺服控制。
·控制精度不同(伺服电机控制精度由电机轴后端的旋转编码器保证,伺服电机控制精度高于步进电机);
·低频特性不同(伺服电机运转非常平稳,即使低速时也不会出现振动现象,一般伺服电机低频性能好于步进电机);
·运行性能不同(步进电机的控制为开环控制,交流伺服驱动系统为闭环控制);米乐(MILE)-官方首页
本文由:米乐M6,米乐官方网站,米乐登录入口提供